+86-15021943462
 자세히 보기


 견적 받기
제품 카테고리
문의하기
DC 모터의 작동 원리: 구성 요소, 효율성 및 속도 가이드
는 DC 모터의 작동 원리 자기장과 전류가 흐르는 도체 사이의 기본적인 상호작용에 기초하여 전기 에너지를 회전 기계 운동으로 변환합니다. 모터 단자에 전압이 가해지면 전류가 전기자 권선을 통해 흐르고 고정된 계자 극에 의해 끌어당겨 반발하는 전자기 극이 생성되어 샤프트를 회전시키는 토크가 생성됩니다. 기계식 정류자와 브러시 어셈블리는 정확한 순간에 전기자의 전류 방향을 지속적으로 역전시켜 회전자가 제자리에 고정되지 않고 한 방향으로 계속 회전하도록 합니다. DC 전원, 자석 및 권선형 회전자만 필요한 이 원리의 단순성으로 인해 DC 모터는 무선 전동 공구 및 자동차 시동기부터 로봇 공학의 정밀 서보 드라이브에 이르기까지 모든 것의 초석이 되었습니다. DC 모터의 작동 방식, 구성 요소, 효율성 및 속도 계산 방법, 배선 다이어그램 해석 방법을 이해하는 것은 모터 구동 시스템을 설계, 유지 관리 또는 문제 해결하는 엔지니어, 기술자 및 애호가에게 필수적인 기술입니다. 이 기사에서는 확립된 물리 법칙과 실제 사례를 사용하여 이러한 주제에 대해 포괄적이고 기술적으로 기초한 설명을 제공합니다.
는 Fundamental Principle: DC Motor Works on the Principle of Lorentz Force
는 DC 모터의 원리 작동 전류가 흐르는 도체가 자기장 내에 위치할 때 전류 방향과 자기장 모두에 수직인 기계적 힘을 받는다는 로렌츠 힘의 법칙에 캡슐화되어 있습니다. 이 힘의 크기는 다음과 같이 주어진다. F = BIL 죄θ 여기서 B는 자속 밀도(테슬라), I는 전류(암페어), L은 자기장 내 도체의 길이(미터), θ는 전류 방향과 자기장 사이의 각도입니다. 모터에서 자기장은 힘이 회전자 반경에 접선 방향으로 작용하여 토크를 생성하도록 배열됩니다. 플레밍의 왼손 법칙에 따르면 집게손가락이 자기장의 방향(북에서 남)을 가리키고 가운데 손가락이 전류가 흐르는 방향을 가리키면 엄지손가락이 힘의 방향을 나타냅니다. 이것은 모든 사람이 다루는 물리학이다. DC 모터는 다음의 원리로 작동합니다. 전기기계적 에너지 변환. 정류자의 역할은 매 반 바퀴마다 전기자 코일의 전류 방향을 바꾸어 토크가 동일한 회전 방향으로 계속 작용하여 진동이 아닌 부드럽고 연속적인 회전을 생성하는 것입니다.
DC 모터의 핵심 부품
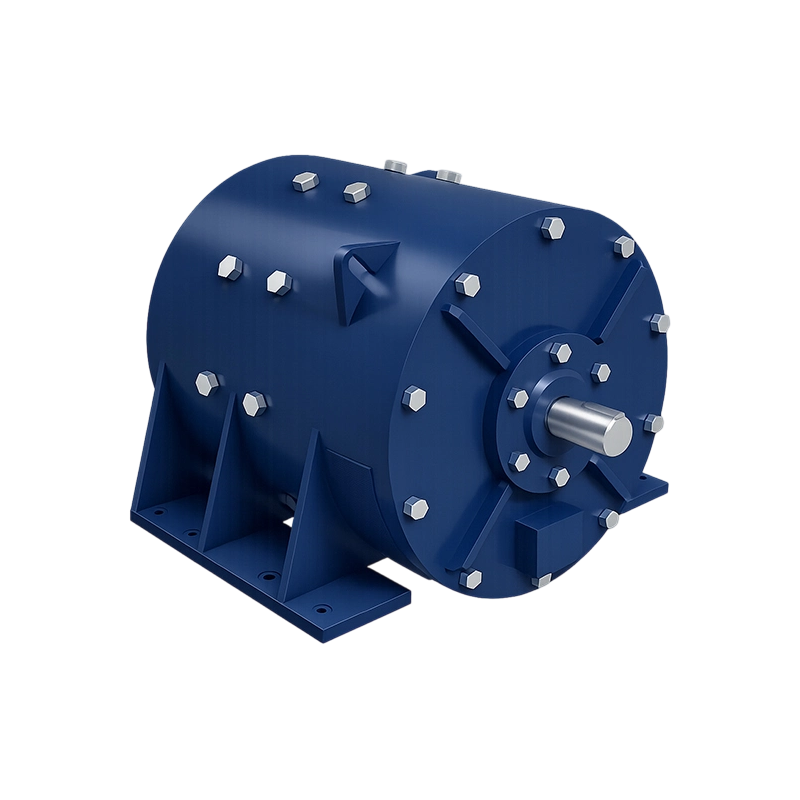
DC 모터는 여러 개의 키로 구성됩니다. DC 모터의 구성 요소 , 각각은 안정적인 작동에 필요한 고유한 기능을 수행합니다. 문제 해결 및 성능 분석을 위해서는 이러한 구성 요소를 이해하는 것이 필수적입니다.
- 고정자(필드 시스템): 는 stationary part that generates the main magnetic field. In small motors, this may consist of permanent magnets. In larger or controllable motors, it comprises field windings (electromagnets) wrapped around pole shoes, producing a magnetic flux that can be adjusted by varying the field current.
- 회전자/전기자: 는 armature in a standard electric motor 전기자 권선을 운반하는 회전 어셈블리입니다. 와전류 손실을 최소화하기 위해 적층 실리콘 강판으로 제작되었으며, 구리 코일을 수용하는 슬롯이 있습니다. 전기자 코어는 발전된 토크를 부하에 전달하는 모터 샤프트에 고정되어 있습니다.
- 정류자: 로터 샤프트에 장착된 운모로 서로 절연된 구리 세그먼트의 원통형 어셈블리입니다. 각 전기자 코일은 두 개의 정류자 세그먼트에 연결됩니다. 회전자가 회전하면 정류자는 코일과 외부 회로의 연결을 반대로 바꾸어 코일에 유도된 교류 EMF를 정류하고 단방향 토크를 보장합니다.
- 브러시 및 브러시 기어: 정류자를 누르는 고정식 탄소 또는 흑연 블록은 회전 전기자와 외부 DC 공급 장치 사이에 슬라이딩 전기 접점을 제공합니다. 브러시 소재, 스프링 장력 및 장착은 스파크를 최소화하고 긴 서비스 수명을 보장하는 데 중요합니다.
- 베어링 및 엔드 실드: 일반적으로 긴 수명과 낮은 마찰을 위해 밀봉된 볼 베어링을 사용하여 로터를 지지하고 로터와 고정자 사이의 정확한 에어 갭을 유지합니다.
모터 효율 계산: 공식 및 실제 단계
모터 효율은 전기 입력 전력이 기계 출력 전력으로 얼마나 효과적으로 변환되는지를 수량화합니다. 는 모터 효율 공식 다음과 같이 표현됩니다.
θ = (P 밖으로 / 피 안으로 ) × 100%
여기서 P 안으로 = V × I(입력 전압 x 입력 전류) 및 P 밖으로 = τ × Ω(Nm 단위의 출력 토크와 rad/s 단위의 각속도). 실제로 P 밖으로 P는 하중을 받는 토크와 샤프트 속도를 측정하여 결정되는 경우가 많습니다. 안으로 전압계와 전류계로 측정됩니다. 모터의 효율 계산 모든 내부 손실을 고려해야 합니다. 구리 손실(전기자 및 계자 권선의 I²R 손실), 철 손실(전기자 코어의 히스테리시스 및 와전류 손실), 기계적 손실(베어링 및 브러시의 마찰과 바람), 표유 부하 손실. 잘 설계된 분수마력 영구자석 DC 모터는 다음과 같은 효율을 달성할 수 있습니다. 70~85% , 대형 산업용 DC 모터는 다음을 초과할 수 있습니다. 90% . 예를 들어, 모터가 24V에서 10A를 소비하는 경우(P 안으로 = 240W), 3,000RPM에서 0.6Nm의 토크를 제공합니다(Ω = 2π × 3000 / 60 = 314.16rad/s, P 밖으로 = 0.6 × 314.16 = 188.5W), 효율은 eta = (188.5 / 240) × 100% ≒ 78.5%입니다.
DC 모터의 속도는 어떻게 결정됩니까?
는 모터의 속도는 다음과 같이 결정됩니다. 인가 전압과 자기장을 절단하는 전기자 도체에 의해 생성된 역기전력 사이의 균형입니다. DC 모터의 기본 속도 방정식은 다음과 같습니다.
N = (V – 나 a R a ) / (kψ)
여기서 N은 샤프트 속도(RPM), V는 단자 전압, I a 전기자 전류, R a 는 전기자 회로 저항, k는 구조에 따른 모터 상수, Φ는 극당 자속입니다. 이 방정식은 속도 제어의 세 가지 기본 방법을 보여줍니다. 즉, 단자 전압 V 변경, 전기자 저항 변경(비효율적, 열 발생) 및 필드 플럭스 ψ 변경입니다. 영구 자석 모터에서 Φ는 일정하므로 속도는인가 전압에서 저항 전압 강하를 뺀 값에 정비례합니다. 권선형 모터에서는 계자 전류를 줄이면(약계자) Φ가 감소하여 속도가 증가합니다. 이는 고속 작동을 위한 트랙션 모터에 사용되는 기술입니다. 실제 예로, 전기자 저항이 0.5Ω이고 부하 시 2A를 소비하는 12V DC 모터의 역기전력은 11V이며, kΦ = 0.005V/RPM인 경우 이론적 무부하 속도는 2,400RPM에 가까워지며 I로 인해 부하 시 약간 감소합니다. a R a 드롭.
DC 모터 배선 다이어그램 해석: 4선 구성
A DC 모터 배선도 4선 구성은 일반적으로 전기자와 계자 권선이 별도의 단자로 연결되어 독립적인 제어가 가능한 모터를 나타냅니다. 이는 계자가 전기자와 병렬로 연결되거나 별도로 여기될 수 있는 션트 권선 또는 복합 권선 모터에서 일반적입니다. 는 DC 모터의 배선도 4개의 터미널이 있는 경우에는 A1과 A2를 전기자 연결로 표시하고 F1과 F2를 필드(션트 필드) 연결로 표시합니다. 션트 모터의 경우 A1과 F1은 일반적으로 양극 공급 장치에 연결되고 A2와 F2는 음극 공급 장치에 연결되어 전기자와 계자를 병렬로 배치합니다. 이를 통해 계자 전류(따라서 자속)가 거의 일정하게 유지되므로 모터는 다양한 부하에서 상대적으로 일정한 속도를 유지할 수 있습니다. 필드가 별도로 여자되는 경우 전용 DC 공급 장치가 F1과 F2에 연결되고 주 전원이 A1~A2에 적용되어 필드 변화를 통해 정밀한 속도 제어가 가능합니다. 경우에 따라 4선 다이어그램은 인코더 또는 브레이크가 있는 영구 자석 모터를 나타낼 수도 있습니다. 여기서 두 개의 와이어는 모터에 전원을 공급하고 나머지 두 개는 인코더 신호 또는 브레이크 전원을 전달합니다. 그럼에도 불구하고 다이어그램은 적절한 연결을 위한 필수 지침을 제공합니다. 전기자 또는 필드 연결(둘 다는 아님) 중 하나를 반대로 하면 회전 방향이 반전됩니다. 다이어그램은 또한 중요한 안전 고려사항인 예상 전류에 대한 올바른 와이어 게이지를 표시합니다.
모터 배선 및 작동에 대한 실제 고려 사항
A에서 일할 때 dc 모터 배선도 , 터미널을 올바르게 식별하는 것이 가장 중요합니다. 멀티미터를 사용하면 전기자 회로는 일반적으로 낮은 저항(몇 옴 이하)을 나타내는 반면 션트 계자 권선은 훨씬 더 높은 저항(종종 수백 옴)을 나타냅니다. 다이어그램에는 공급 전압이 명시되어 있으며 이를 초과하면 과열 및 절연 파괴가 발생할 수 있습니다. 펄스폭 변조(PWM) 컨트롤러에서 작동하는 모터는 평균 전압을 효과적으로 변화시켜 속도 제어 방정식을 구현합니다. 고효율 시스템의 경우 전체 시스템 효율을 감소시키는 I²R 손실을 최소화하려면 적절한 단면적을 사용하여 전원 배선을 최대한 짧게 유지해야 합니다. 또한 유도 전기자 권선에서 발생하는 전압 스파이크로부터 보호하기 위해 DC 드라이브 회로의 모터 단자 전체에 플라이백 다이오드를 연결해야 합니다. 대한 이해를 통합함으로써 모터 효율 공식 올바른 배선과 속도 제어를 통해 사용자는 모든 응용 분야에서 안정적이고 에너지 효율적인 성능을 제공하도록 DC 모터 시스템을 최적화할 수 있습니다.
협력에 관심이 있거나 질문이 있으신가요?
함께 일하자 탑승을 환영합니다!
-

-
 +86-15021943462
-
 중국 상하이 푸퉈구 중산북로 2000호 23층 2326호